Glasroboter für große Glasscheiben: Worauf kommt es bei Tragkraft, Reichweite und Fahrwerk an?
Ein Glasroboter muss mehr können, als eine schwere Scheibe anzuheben. Er muss sie vom Glasbock übernehmen, über den vorgesehenen Weg bewegen und so an die Öffnung heranführen, dass sie sich kontrolliert einsetzen lässt. Die höchste Tragkraft im Datenblatt hilft wenig, wenn die Maschine an einer Tür scheitert oder der Ausleger die Einbaustelle nicht mit der erforderlichen Last erreicht.
Bei der Auswahl geht es deshalb um den vollständigen Montageablauf: Gewicht und Abmessungen der Verglasung, benötigte Ausladung, Fahrweg und Bewegungen des Saugerrahmens. Diese Angaben zeigen früh, welche Gerätevarianten tatsächlich infrage kommen und wo die Grenzen liegen.
Das Wichtigste auf einen Blick
- Die maximale Tragkraft ist kein Wert für jede Auslegerstellung. Entscheidend ist die zulässige Last im vorgesehenen Arbeitsbereich und mit der gewählten Ausstattung.
- Hubhöhe und horizontale Reichweite sind verschiedene Größen. Eine hohe Endposition lässt sich nicht automatisch aus größerem Abstand erreichen.
- Für die Durchfahrt zählen sowohl die Maschinenabmessungen als auch die Größe der aufgenommenen Scheibe, der Wendebereich und mögliche Hindernisse.
- Rad- und Raupenfahrwerke lösen unterschiedliche Transportaufgaben. Die Tragfähigkeit des Untergrunds und die zulässigen Fahrbedingungen müssen in beiden Fällen geprüft werden.
- Drehen, Neigen und seitliches Verschieben des Saugerrahmens sind eigenständige Funktionen. Welche gebraucht werden, ergibt sich aus der Aufnahme- und Einbaulage des Glases.
Vor der Gerätewahl: den Weg der Scheibe durchspielen
Am besten beginnt die Planung nicht an der Fensteröffnung, sondern am Glasbock. In welcher Lage wird das Element angeliefert? Ist es bereits im Rahmen montiert? Muss die Maschine damit durch eine Tür, um eine Ecke oder auf eine höher gelegene Ebene fahren? Erst danach kommt die Frage, wie der Saugerrahmen vor der Öffnung ausgerichtet werden muss.
Für eine brauchbare Vorprüfung werden die Masse der kompletten Scheibe beziehungsweise des Fensterelements, Länge und Breite, die Schwerpunktlage sowie Angaben zur Greiffläche benötigt. Hinzu kommen Fotos oder Skizzen des Montageorts, die engsten Durchfahrtsmaße und die Entfernung zwischen einem möglichen Maschinenstandort und der Einbauebene.
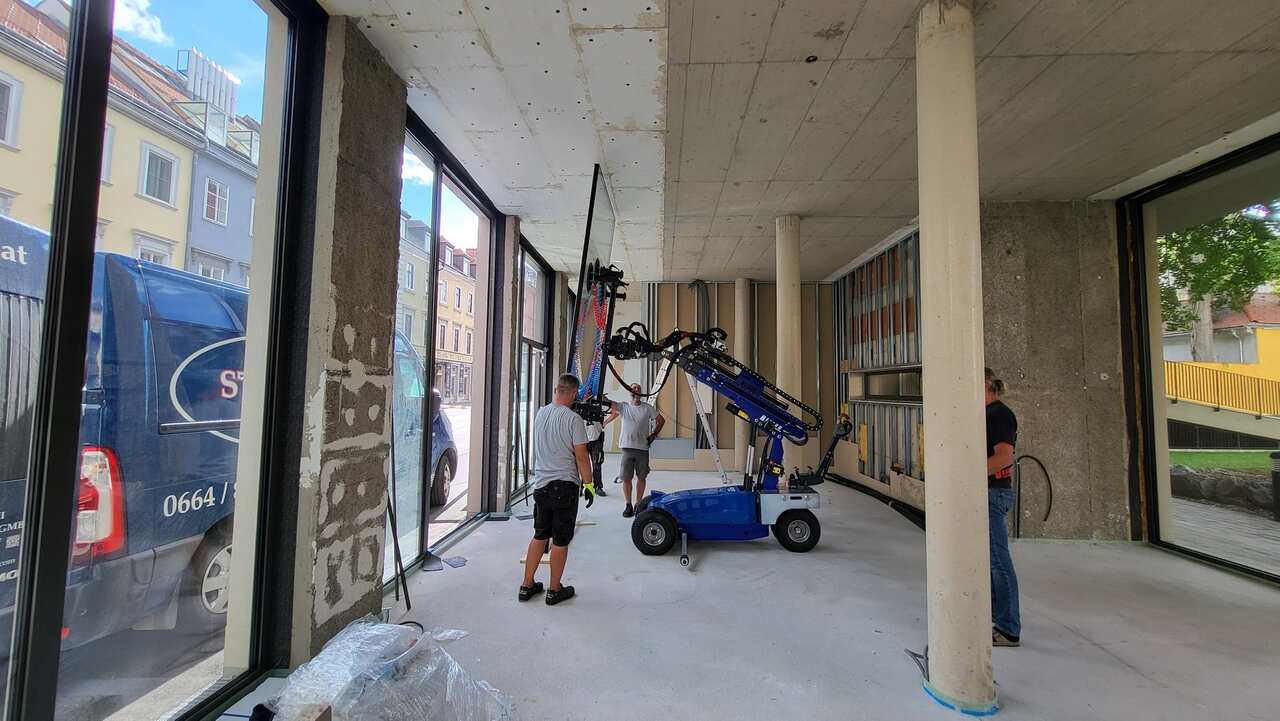
Ein fahrbarer Montageroboter übernimmt das Ansaugen, Anheben, Verfahren und Positionieren mit einer Maschine. Ein separat aufgehängter Glas-Vakuumheber ist dagegen ein Lastaufnahmemittel, das ein geeignetes Hebezeug benötigt. Diese Unterscheidung ist wichtig: Der Sauger löst die Frage der Lastaufnahme, nicht automatisch die des Transports oder der Reichweite.
Welche Tragkraft muss ein Glasroboter tatsächlich haben?
Bei einer 350 kg schweren Isolierglasscheibe klingt ein Gerät mit 400 kg maximaler Tragkraft zunächst ausreichend. Daraus folgt aber noch keine Freigabe für den vorgesehenen Hub. Mit zunehmender Ausladung oder einer anderen Stellung von Ausleger und Saugerrahmen kann die zulässige Last deutlich unter dem Höchstwert liegen. Auch zusätzliche Ausstattung kann die verfügbare Tragkraft beeinflussen.
Die Lasttabelle und die Betriebsanleitung der konkreten Geräteausführung sind deshalb maßgeblich. Zu prüfen sind die Masse des Elements im tatsächlichen Montagezustand, die Aufnahmeart, der erforderliche Hubweg und die ungünstigste Auslegerstellung. Ein pauschaler Sicherheitszuschlag in Prozent ersetzt diese Prüfung nicht.
Das lässt sich am BEFARD XC600 verdeutlichen. Die Varianten XC600.1 und XC600.2 sind jeweils mit einer maximalen Tragkraft von 600 kg angegeben, unterscheiden sich aber bei der Reichweite. Für hydraulisches Drehen oder seitliches Neigen des Saugerrahmens sind modellabhängige Auswirkungen auf die Tragkraft dokumentiert. Die Entscheidung fällt daher nicht anhand der Zahl „600 kg“, sondern anhand der zulässigen Konfiguration während des anspruchsvollsten Teils der Montage.
Zusätzlich ist zu prüfen, ob die Saugplatten zur konkreten Glasoberfläche passen. Beschichtungen, Strukturierungen, Folien, Bohrungen oder besondere Geometrien können die Lastaufnahme beeinflussen. Ein ausreichend dimensionierter Ausleger hilft nicht, wenn die Scheibe für den vorgesehenen Vakuumgriff nicht geeignet ist.
Hubhöhe und Ausladung getrennt betrachten
Die Hubhöhe beschreibt, wie hoch die Last geführt werden kann. Die horizontale Ausladung bestimmt, wie weit der Saugerrahmen vom Gerät entfernt arbeiten kann. Eine Scheibe kann die richtige Höhe erreichen und dennoch vor dem Fenster stehen bleiben, wenn beispielsweise eine Brüstung, ein Gerüst oder eine tiefe Laibung zusätzlichen Abstand erzwingt.
Beim BEFARD XC600.1 beträgt die angegebene maximale horizontale Reichweite 1,5 m, bei der Version XC600.2 sind es 2,5 m. Die vertikale Reichweite liegt bei 3,9 m beziehungsweise 4,8 m. Damit erweitert die zweite Ausführung den möglichen Arbeitsraum. Sie trägt jedoch nicht automatisch die maximale Last bei voll ausgefahrenem Arm.
Gemessen werden sollte vom realistischen Standort der Maschine bis zur Ebene, in der die Scheibe eingeführt wird. Auch der Platz für den Saugerrahmen, die Rahmenprofile des Fensters und das Ausschwenken der Verglasung gehört zur Geometrie. Ein reiner Abstand zur Fassade kann zu knapp angesetzt sein, wenn die Scheibe erst gedreht oder um eine Ecke geführt werden muss.
Bei größeren Verglasungen ist außerdem die Position des Schwerpunkts relevant. Ein schwerer Rahmen auf einer Seite verändert das Verhalten des gesamten Elements beim Aufnehmen und Drehen. Die Abmessungen allein geben darüber keine zuverlässige Auskunft.
Radfahrwerk oder Raupenfahrwerk: Wo wird gearbeitet?
Auf Rädern durch Hallen, Tore und fertige Innenräume
In Hallen und ausgebauten Gebäuden sind ein kompakter Grundriss, ein überschaubarer Wendekreis und fein dosierbare Fahrbewegungen oft wichtiger als reine Geländegängigkeit. Auf ausreichend tragfähigen, geeigneten Böden sind Montageroboter auf Rädern deshalb häufig der erste Ansatz. Dennoch muss der gesamte Weg geprüft werden: Schwellen, Türanschläge, Bodenfugen und Kurven können kritischer sein als die gerade Strecke.
Der BEFARD XC400 bietet beispielsweise eine maximale Tragkraft von 400 kg und eine angegebene Maschinenbreite von 0,88 m. Eine 90 cm breite Öffnung ist damit aber nicht automatisch befahrbar. Es fehlen dann nahezu sämtliche Reserven für die tatsächliche Passage; außerdem kann das aufgenommene Fenster seitlich über das Fahrwerk hinausragen. Entsprechend wichtig ist es, die Transportstellung des gesamten Systems zu prüfen.
Bei Arbeit auf Geschossdecken und in Aufzügen müssen die zulässigen Lasten und Kontaktpressungen berücksichtigt werden. Auch die Eigenmasse des Roboters ist dafür relevant. Eine saubere, ebene Oberfläche allein sagt noch nichts darüber aus, ob sie die Maschine samt Glas tragen darf.
Auf Raupen über unbefestigte Baustellenflächen
Vor einer Fassade sieht die Aufgabe anders aus: lose Tragschichten, Spurrinnen, Höhenversätze und wechselnde Bodenverhältnisse erschweren den Weg. Montageroboter auf Ketten können unter passenden Bedingungen die erforderliche Traktion und Lastverteilung bieten. Das bedeutet nicht, dass jedes Raupenfahrwerk auf jeder Böschung oder in jedem weichen Untergrund betrieben werden darf.
Die XGR800-Reihe von BEFARD zeigt, warum die konkrete Variante wichtig ist. Je nach Ausführung stehen ein, zwei oder drei hydraulische Ausschübe zur Verfügung; die angegebenen maximalen vertikalen Reichweiten betragen 3,95 m, 4,75 m oder 5,55 m. Die maximale Tragkraft liegt bei 800 kg. Auch die Eigenmassen unterscheiden sich: Für XGR800.1, .2 und .3 sind ungefähr 1.250 kg, 1.350 kg und 1.450 kg angegeben.
Vor der Auswahl sind der zulässige Bodendruck, die Neigung, der Fahrweg und die vom Hersteller erlaubten Transportbedingungen zu klären. Mehr Reichweite und mehr Eigenmasse können sich auf die praktische Eignung am Einsatzort auswirken. Raupen ersetzen daher keine Prüfung des Untergrunds.
Drehen, Neigen, seitlich verschieben: welche Bewegung wird benötigt?
Bei der letzten Annäherung an die Öffnung entscheiden oft Zentimeter. Dabei haben die Funktionen des Saugerrahmens unterschiedliche Aufgaben. Durch Drehen wird die Ausrichtung der Verglasung verändert. Neigen hilft, die Scheibe aus einer anderen Aufnahmeebene in die benötigte Montageposition zu bringen. Ein seitlicher Verschub korrigiert die Position, ohne dass das gesamte Fahrwerk neu angesetzt werden muss.
An den BEFARD-Robotern ist der seitliche Verstellweg des Saugerrahmens modellabhängig ausgeführt. Für den XC600 wird ein hydraulischer Seitenverschub von insgesamt 100 mm beschrieben. Hydraulisches Drehen und Neigen sind in bestimmten Ausstattungen verfügbar und können die zulässige Tragkraft beeinflussen. Nicht jede auf Fotos erkennbare Bewegung ist deshalb automatisch Bestandteil jeder Maschine.
Ob eine Funktion gebraucht wird, lässt sich aus der Montagefolge ableiten. Wird eine Scheibe senkrecht vom Glasbock aufgenommen und ohne Richtungswechsel eingesetzt, sind andere Bewegungen nötig als beim Abheben aus einer waagerechten Position oder beim Einführen unter einem tiefen Sturz. In solchen Fällen sollte die Bewegungsabfolge vor der Geräteentscheidung skizziert werden.
Beispiel: Eine 320-kg-Scheibe in einer engen Zufahrt montieren
Angenommen, eine Montagekolonne soll ein 2,7 × 1,6 m großes Glaselement mit einer Masse von 320 kg in eine Öffnung einbauen. Der Montagepunkt liegt etwa 3,4 m hoch. Zwischen dem möglichen Maschinenstandort und der Einbauebene sind rund 2 m horizontale Ausladung nötig. Die engste Durchfahrt misst 1,05 m. Dieses Beispiel ist eine vereinfachte Planungssituation, keine dokumentierte Baustelle.
- Last: Die 320 kg liegen unter mehreren angegebenen Maximaltragkräften. Entscheidend bleibt, ob die jeweilige Maschine das Element bei ungefähr 2 m Ausladung und in der erforderlichen Rahmstellung aufnehmen darf.
- Reichweite: Eine Ausführung mit nur 1,5 m maximaler horizontaler Reichweite scheidet für diese Aufstellung aus. Die XC600.2 könnte geometrisch infrage kommen, sofern Lastdiagramm und Bewegungsweg passen.
- Zufahrt: Bei 0,88 m Maschinenbreite bleiben rechnerisch 0,17 m zwischen Maschinenmaß und Durchfahrtsbreite. Diese Differenz ist kein Nachweis einer sicheren Durchfahrt; Kurven, Türbeschläge und die Abmessungen der Scheibe sind zusätzlich zu berücksichtigen.
- Feinpositionierung: Es muss feststehen, ob ein Seitenschub genügt oder die Scheibe vor dem Einsetzen außerdem gedreht beziehungsweise geneigt werden muss.
Die beste Maschine ist in diesem Beispiel nicht automatisch die stärkste. Wenn der Glasroboter zwar genug Tragkraft besitzt, aber mit dem Element nicht um eine Ecke kommt, ist die Auswahl unbrauchbar. Umgekehrt kann ein kompakteres Gerät genügen, wenn es alle Arbeitsschritte innerhalb der zulässigen Grenzen abdeckt.
Wann ist ein separater Vakuumheber sinnvoller?
Ein selbstfahrender Roboter ist besonders dann interessant, wenn das Glas auf derselben Baustellenebene aufgenommen, bewegt und genau an die Einbaustelle geführt werden soll. Soll eine Scheibe dagegen über eine größere Entfernung angehoben oder mit einem separat aufgestellten Kran geführt werden, kann ein Vakuumheber für Fenster und Glas zusammen mit einem geeigneten Hebezeug die passendere Lösung sein.
Dabei übernehmen die Vakuumsauger die Verbindung zwischen Glas und Hebezeug. Die Traglast des Saugers, das Gewicht des Lastaufnahmemittels und die Tragfähigkeit des Krans müssen gemeinsam betrachtet werden. Die Auswahl einer geeigneten Saugfläche, die richtige Aufnahmeorientierung und die vorgesehenen Sicherungen bleiben eigenständige Prüfpunkte.
Mit dem BEFARD XP602 steht beispielsweise ein separater Zweikreis-Vakuumheber für Verglasungen zur Verfügung. Er ersetzt keinen Fahrantrieb und keinen Ausleger. Bei einem Einsatz mit Raupen-Minikranen müssen die jeweiligen Betriebsanleitungen und die zulässige Kombination der Geräte beachtet werden.
Für die Lastaufnahme und den Transport von Glaselementen nennt BG BAU zusätzliche Anforderungen, insbesondere an formschlüssige Sicherungen beziehungsweise geeignete Reservevakuum-Systeme in den beschriebenen Anwendungsfällen. Solche Schutzmaßnahmen sind anhand des vorgesehenen Einsatzes und der einschlägigen Vorschriften zu beurteilen, nicht nur anhand eines Produktfotos.
Häufige Fehler bei der Auswahl
- Nur den Wert „maximale Tragkraft“ vergleichen, ohne die konkrete Ausladung und die Funktion des Saugerrahmens zu berücksichtigen.
- Breite und Höhe des Geräts messen, aber Länge, Wendebereich und Glasabmessungen in Transportstellung übersehen.
- Eine hohe Hubposition mit ausreichender horizontaler Reichweite gleichsetzen.
- Rad- oder Raupenfahrwerk allein nach dem optischen Zustand des Bodens wählen, statt seine Tragfähigkeit und die Betriebsgrenzen zu prüfen.
- Hydraulische Dreh-, Neige- oder Verschiebefunktionen voraussetzen, obwohl sie von der gewählten Ausstattung abhängen.
- Die Eignung der Sauger für die konkrete Glasoberfläche und die vorgeschriebene Sicherung der Last nicht verifizieren.
Welche Angaben helfen bei der Auswahl?
Für eine belastbare Geräteempfehlung reicht ein Foto des Fensters nicht aus. Am nützlichsten ist eine kurze Beschreibung, wie das Element vom Abladepunkt bis in die Öffnung gelangen soll. Folgende Daten sollten vorliegen:
- Gesamtmasse der Verglasung oder des Fensters einschließlich Rahmen und vorhandener Anbauteile sowie die Außenabmessungen.
- Art der Greiffläche, mögliche Beschichtungen oder Folien sowie besondere Formen und Öffnungen.
- Höhe des Montagepunkts, notwendige horizontale Ausladung und Hindernisse im Bewegungsraum.
- Engste Durchfahrten, lichte Höhen, Kurven, Schwellen und Platz zum Ausrichten der Maschine.
- Untergrund, eventuelle Neigungen und Angaben zur Tragfähigkeit von Boden oder Decke.
- Aufnahmelage und gewünschte Bewegungen des Saugerrahmens, möglichst ergänzt um Fotos oder eine einfache Skizze.
Mit diesen Informationen lässt sich die Auswahl zwischen den BEFARD-Geräteklassen eingrenzen, bevor die genaue Variante und Ausstattung anhand der technischen Unterlagen geprüft werden. Bei unklaren Maßen ist Nachmessen sinnvoller als ein größerer nomineller Traglastwert.
Häufige Fragen zum Glasroboter
Kann ein Glasroboter mit 600 kg Tragkraft eine 500 kg schwere Scheibe montieren?
Das lässt sich aus dem Maximalwert allein nicht ableiten. Ausschlaggebend sind die zulässige Last in der benötigten Auslegerstellung, die eingesetzten Funktionen des Saugerrahmens und die Eignung des Vakuumsystems für die Scheibe.
Ist ein Radfahrwerk grundsätzlich nur für Innenräume geeignet?
Nein. Entscheidend sind die vom Hersteller zugelassenen Einsatzbedingungen, die Beschaffenheit des Bodens und die erforderlichen Manöver. Ein befestigter Außenbereich kann geeignet sein, während eine unzureichend tragfähige Hallendecke ein Ausschlussgrund sein kann.
Ersetzt der seitliche Verschub das Drehen der Glasscheibe?
Nein. Der Seitenverschub dient der begrenzten Positionskorrektur. Das Drehen verändert die Orientierung der Scheibe und muss durch eine entsprechende Funktion des Saugerrahmens ermöglicht werden.
Reicht die Maschinenbreite aus, um die Durchfahrt zu beurteilen?
Nein. Die Abmessungen des Glases, der Platz zum Rangieren und der mögliche Schwenkweg können mehr Raum beanspruchen als das Fahrwerk. Maßgeblich ist die breiteste beziehungsweise ungünstigste Stellung des gesamten Transportvorgangs.
Wann sollte statt eines Glasroboters ein Minikran eingesetzt werden?
Wenn die Montage größere Hubhöhen oder Ausladungen erfordert, als ein fahrbarer Roboter im zulässigen Arbeitsbereich erreicht, kann ein entsprechend ausgewählter Minikran mit geeignetem Lastaufnahmemittel sinnvoll sein. Entscheidend bleibt die vollständige Beurteilung des Lastwegs.
Entscheidend ist der vollständige Montageweg
Ein Glasroboter wird für eine konkrete Bewegungskette ausgewählt. Gewicht, Ausladung, Zufahrt, Untergrund und Funktionen des Saugerrahmens müssen zusammenpassen. Erst dann hat die maximale Tragkraft als Vergleichswert einen praktischen Nutzen.
Für die Auswahl eines BEFARD-Geräts sollten deshalb zuerst die Glasdaten und die Maße des Montageorts vorliegen. So lassen sich Rad- und Raupenvarianten sowie die benötigten Bewegungsfunktionen eingrenzen, ohne eine Maschine allein nach ihrer größten Katalogzahl zu beurteilen.